


El ITA presenta en la principal conferencia internacional de robótica IROS 2026 que se celebra en Pittsburgh (Estados Unidos) una nueva estrategia para mejorar la localización y el mapeado de robots autónomos
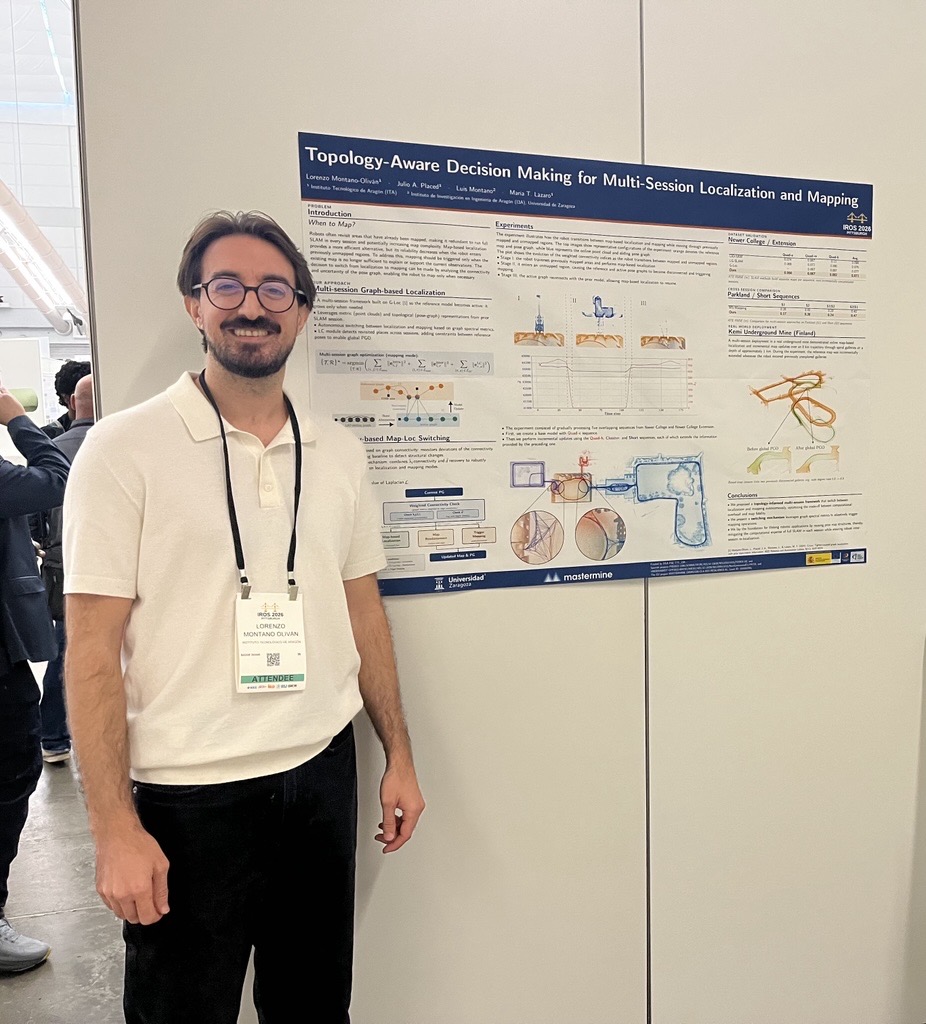
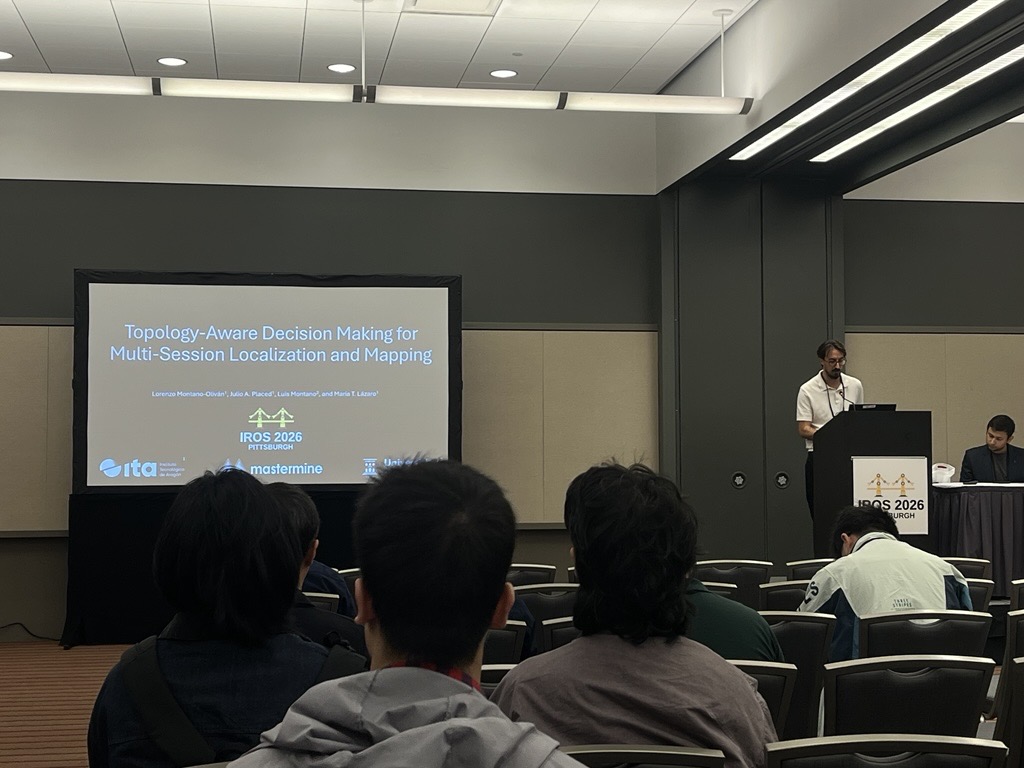
El Instituto Tecnológico de Aragón (ITA) ha participado en la edición 2026 de la IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), celebrada del 27 de septiembre al 1 de octubre en Pittsburgh (Estados Unidos). Allí presentó el trabajo «Topology-Aware Decision Making for Multi-Session Localization and Mapping».
IROS es una de las principales conferencias internacionales en el ámbito de la robótica y los sistemas inteligentes, y constituye un punto de encuentro para investigadores, ingenieros y profesionales de la industria de todo el mundo. La edición de 2026 reunió en Pittsburgh a la comunidad internacional dedicada al desarrollo de robots y sistemas autónomos, con más de 1.900 trabajos científicos, 7.000 asistentes, numerosas sesiones técnicas, talleres y tutoriales, así como una amplia representación de empresas y organizaciones del sector.
Un reto clave: volver a operar en entornos ya visitados
El trabajo, firmado por Lorenzo Montano-Oliván, Julio A. Placed, Luis Montano y María Teresa Lázaro, aborda uno de los retos relevantes para el desarrollo de sistemas robóticos autónomos: la capacidad de un robot para volver a operar en entornos que ya ha visitado, manteniendo una localización fiable y un mapa consistente.
Esta problemática tiene especial relevancia en aplicaciones como la conducción autónoma, la inspección y el levantamiento de espacios, así como en robots destinados a entornos industriales, mineros, almacenes o espacios domésticos. Cuando un robot regresa a un entorno conocido, debe determinar si el modelo disponible sigue siendo suficiente para localizarse correctamente o si es necesario incorporar nueva información al mapa.
Mapear solo cuando es necesario
Frente a las estrategias que recurren de manera sistemática a procesos completos de mapeado y después intentan establecer correspondencias entre los distintos mapas obtenidos, el trabajo propone un enfoque que utiliza la estructura topológica del mapa para decidir cuándo es realmente necesario realizar un nuevo mapeado.
En concreto, la metodología analiza la estructura del grafo de poses, que representa las relaciones espaciales obtenidas por el robot. A partir de medidas de conectividad, el sistema puede identificar zonas desconectadas o débilmente condicionadas y determinar de forma selectiva cuándo activar procesos adicionales de mapeado y cierre de bucles. De este modo, la nueva información se integra en el modelo existente únicamente cuando resulta necesaria.
Esta estrategia permite reducir los remapeados redundantes, limitar la acumulación de errores y mejorar la consistencia global del mapa, favoreciendo además un uso más eficiente de los recursos computacionales del sistema.
Validación en un entorno real tipo mina
Los resultados presentados se han evaluado con secuencias de datos con zonas solapadas y mediante experimentos en un entorno real de características similares a una mina. Los ensayos muestran el potencial del método en escenarios donde los robots deben desplazarse de forma autónoma por espacios que visitan de manera repetida.
Visibilidad internacional e intercambio de conocimiento
La participación en IROS 2026 supone una oportunidad para dar visibilidad internacional a esta línea de investigación y favorecer el intercambio de conocimiento con otros grupos y profesionales del ámbito de la robótica y los sistemas autónomos. Pittsburgh, uno de los principales polos internacionales de investigación e innovación en robótica, ofreció además un marco para conocer los últimos avances en áreas como la percepción, la navegación, la manipulación, los robots móviles, la inteligencia artificial y los sistemas autónomos.


ITA - Instituto Tecnológico de Aragón
ARTÍCULOS DEL MÍSMO ÁMBITO
-
El ITA y ANMOPYC analizaron los nuevos códigos de ensayo de ruido para maquinaria
ITA | Viernes, 02 Octubre 2026
-
UNDERAIBOT valida su sistema de localización y percepción en un túnel con una voladura real
ITA | Lunes, 21 Septiembre 2026
OTROS ARTÍCULOS
-
El ITA y ANMOPYC analizaron los nuevos códigos de ensayo de ruido para maquinaria
ITA | Viernes, 02 Octubre 2026
-
Esther Borao presenta en las Cortes de Aragón la red de enclaves tecnológicos del ITA
ITA | Jueves, 01 Octubre 2026

