


UNDERAIBOT valida su sistema de localización y percepción en un túnel con una voladura real
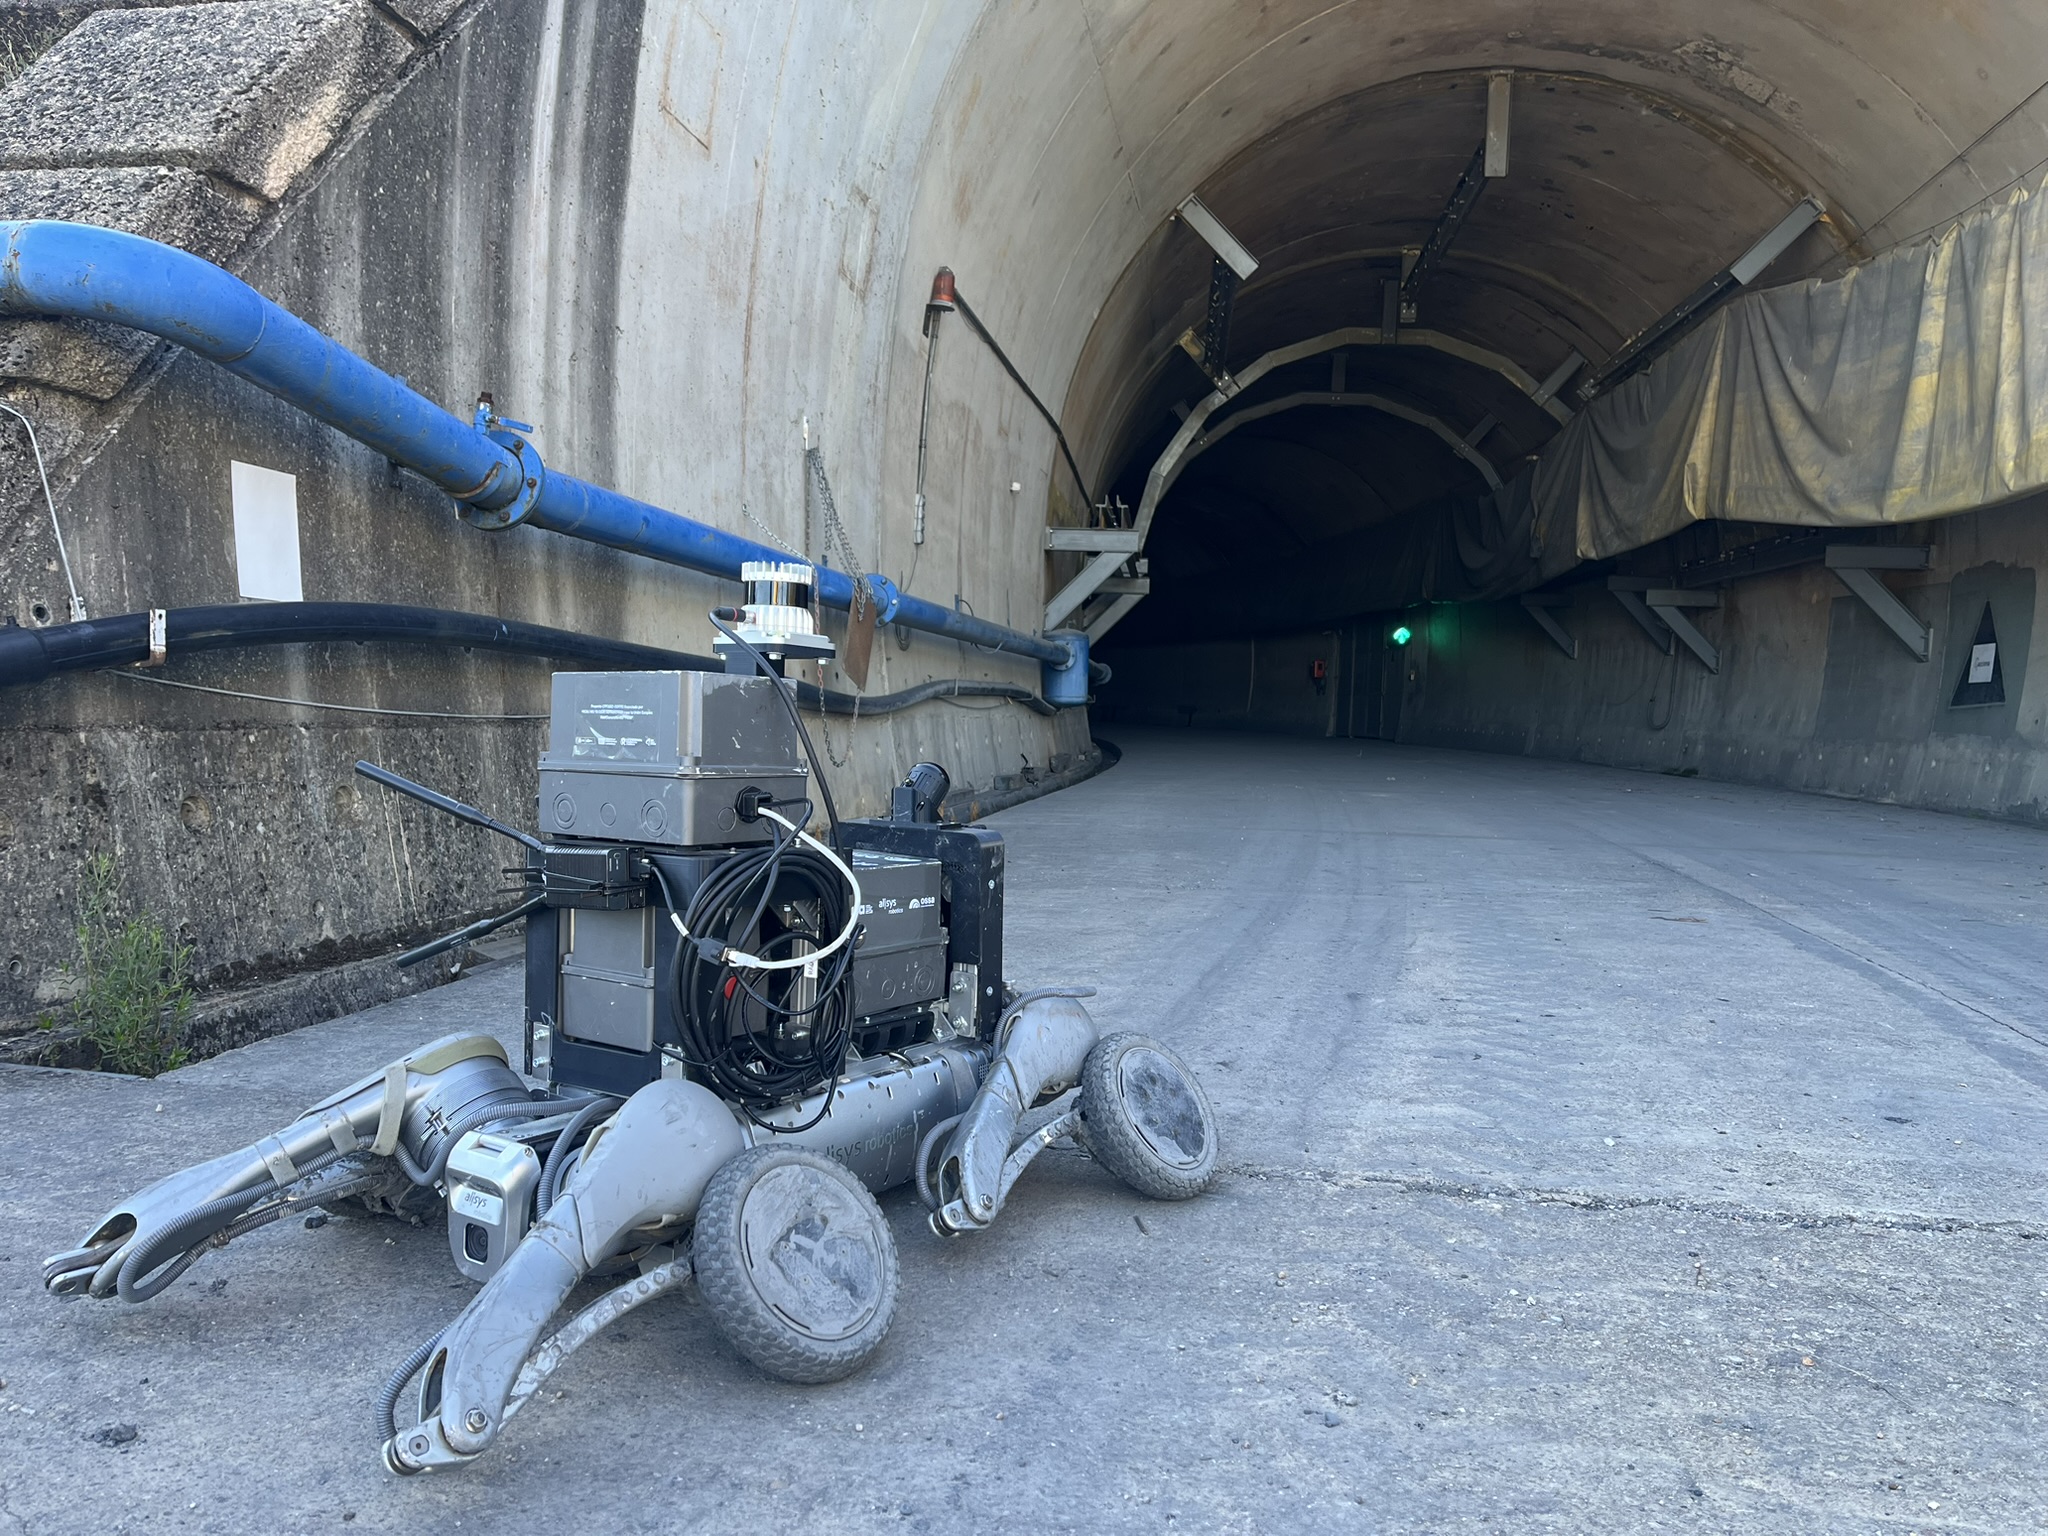
El proyecto UNDERAIBOT ha completado con éxito la tercera fase de pruebas de validación de su kit embarcado para robots móviles inteligentes, con una campaña de ensayos desarrollada durante el mes de septiembre en las instalaciones de la Fundación Santa Bárbara, en León.
El consorcio formado por OSSA, ALISYS e ITA ha realizado cuatro jornadas de trabajo, una de ellas dedicada a la integración hardware-software del sistema y tres centradas en pruebas de campo en un túnel subterráneo equipado para la simulación de voladuras y explosiones.
La campaña ha permitido avanzar en la validación del sistema en condiciones operativas especialmente exigentes, con el objetivo de mejorar las capacidades del robot cuadrúpedo A2 de Unitree para desenvolverse en entornos subterráneos donde la intervención humana puede entrañar riesgos.
Localización y percepción sin GPS
Uno de los principales objetivos de esta fase ha sido validar las comunicaciones entre el robot, situado en el interior del túnel, y el exterior, así como los sistemas de localización en entornos sin cobertura GPS y las prestaciones de los diferentes sensores integrados en el kit, nos cuenta Fernando Sierra, del equipo de Robótica y Automática del ITA.
Para ello, el escenario de pruebas incorporó distintos elementos habituales en infraestructuras subterráneas, como maquinaria, zonas con presencia de agua y charcos, operarios, cableados, conductos de ventilación, armarios eléctricos y áreas de almacenamiento y aprovisionamiento de materiales.
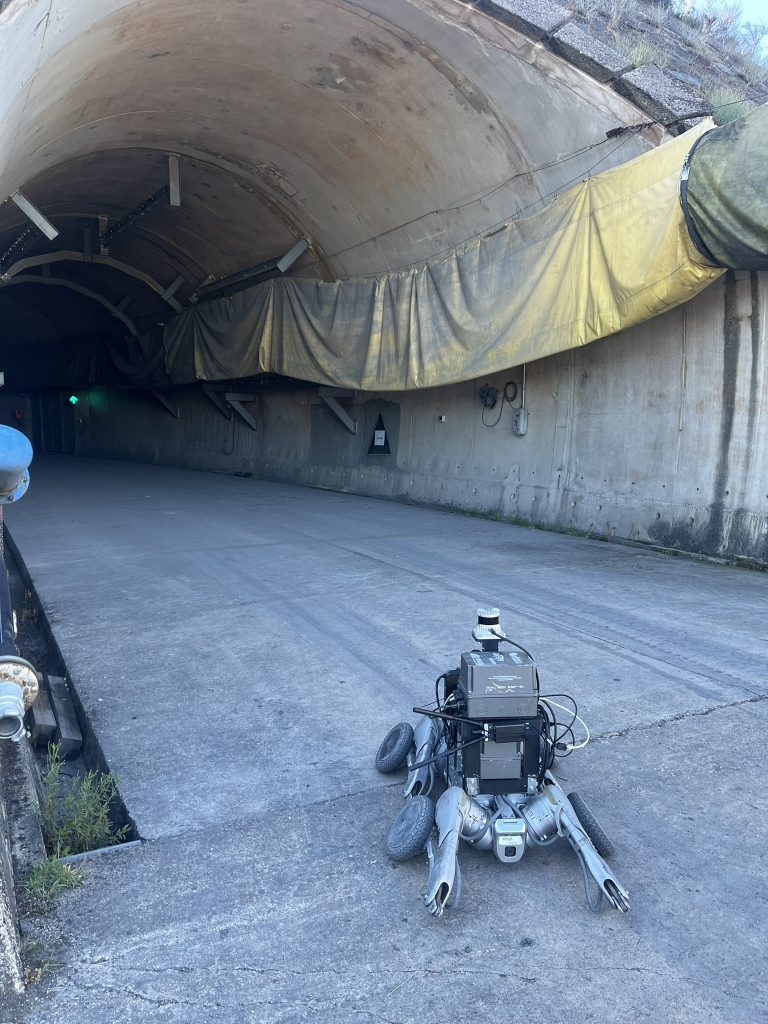
Esta diversidad permitió comprobar el comportamiento del sistema ante un entorno cambiante y con múltiples fuentes de información, aproximando las pruebas a las condiciones que puede encontrar un robot durante una operación real de inspección o emergencia.
Pruebas tras una voladura real
Uno de los hitos de esta campaña ha sido la realización de pruebas en el entorno de una voladura real, que generó condiciones de baja visibilidad por la presencia de polvo y humo, además de gases procedentes de la explosión y obstáculos en forma de escombros y rocas.
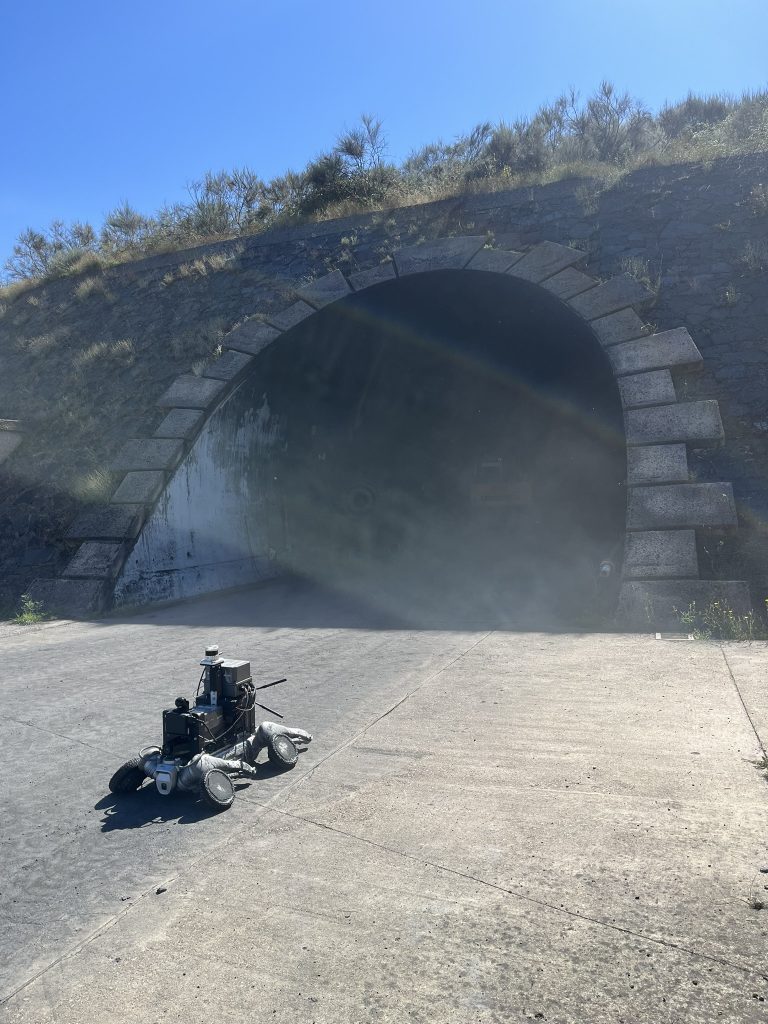
En estas circunstancias se analizó el comportamiento de las distintas modalidades sensoriales y la capacidad del sistema para mantener la percepción del entorno, determinar su posición y generar mapas en tiempo real, incluso cuando las condiciones ambientales dificultan la utilización de los sistemas convencionales de percepción y navegación.
Nuevos avances respecto a la fase anterior
Los resultados obtenidos permiten consolidar y mejorar los avances alcanzados en la fase anterior de validación. La experiencia adquirida ha contribuido a ampliar las capacidades del sistema ante diferentes escenarios, como incendios o voladuras, y ante distintas configuraciones de los elementos presentes en el entorno.
Asimismo, se han introducido mejoras en las capacidades de localización, guiado del operador y comunicaciones en el interior del túnel, reforzando el funcionamiento conjunto de los distintos elementos que integran el kit sensorizado.
Estos avances acercan UNDERAIBOT a su objetivo de desarrollar una solución capaz de operar de forma fiable en entornos subterráneos donde las condiciones ambientales pueden dificultar o impedir el acceso seguro de los equipos humanos.
Entre sus posibles aplicaciones se encuentran la inspección de galerías y túneles después de una voladura, la monitorización de la calidad del aire, la localización de personas en situaciones de emergencia y la obtención de información crítica para apoyar la toma de decisiones durante operaciones de rescate.
Tecnología para entornos de difícil acceso
UNDERAIBOT desarrolla un kit embarcable para la inspección y exploración de entornos subterráneos en construcción y situaciones de rescate y emergencia mediante robots móviles inteligentes.
El proyecto está impulsado por el consorcio formado por OSSA, ALISYS e ITA y cuenta con financiación de la Agencia Estatal de Investigación, en el marco del programa de colaboración público-privada y del Plan de Recuperación, Transformación y Resiliencia.
Proyecto “KIT EMBARCABLE PARA INSPECCIÓN Y EXPLORACIÓN DE ENTORNOS SUBTERRÁNEOS EN CONSTRUCCIÓN Y SITUACIONES DE RESCATE Y EMERGENCIA CON BAJA VISIBILIDAD MEDIANTE ROBOTS MÓVILES INTELIGENTES (UNDERAIBOT)”, con código de expediente CPP2022-009792, financiado por MCIN/AEI/10.13039/501100011033 y por la Unión Europea-NextGenerationEU/PRTR.


ITA - Instituto Tecnológico de Aragón
ARTÍCULOS DEL MÍSMO ÁMBITO
-
Finaliza el proyecto 0ACCIDNTES
ITA | Martes, 01 Septiembre 2026
-

ITA | Viernes, 07 Agosto 2026
OTROS ARTÍCULOS
-
El ITA impulsa desde Europa las tecnologías para una nueva generación de aeroestructuras sostenibles
ITA | Jueves, 17 Septiembre 2026
-

ITA | Jueves, 10 Septiembre 2026

